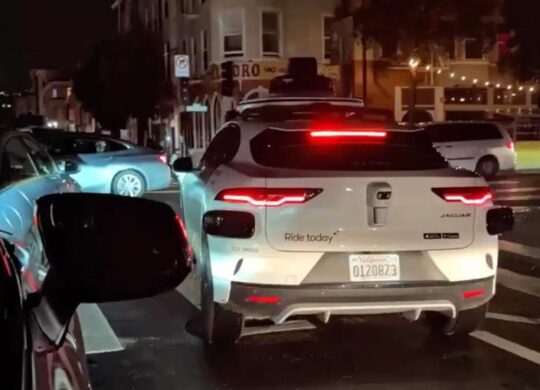
Waymo développe des technologies de conduite automatisée et des services de transport utilisant son système Waymo Driver. Son projet associe perception de l’environnement, prévision du comportement des autres usagers et choix d’une trajectoire. Le véhicule doit aussi gérer les situations ordinaires de circulation : piéton hésitant, voie occupée, travaux ou point d’arrêt difficile d’accès.
Caméras, radars et lidars apportent des informations complémentaires. Les logiciels les combinent pour représenter les alentours et préparer les mouvements. Cette chaîne est distincte d’une simple application de navigation : calculer un itinéraire ne suffit pas à conduire le véhicule le long de ce parcours. La cartographie, les essais et l’analyse des situations inhabituelles participent également au fonctionnement du service.
Un service défini par son domaine d’utilisation
La conduite autonome doit être examinée dans les conditions où elle est autorisée et testée. Une capacité démontrée dans une zone précise ne garantit pas un fonctionnement identique sur n’importe quelle route ou dans toute condition météorologique. Les robotaxis ajoutent des questions d’exploitation : réservation, prise en charge, assistance aux passagers et gestion de la flotte.
Cette page suit les technologies, les déploiements et les événements concernant Waymo. Le lien historique avec Google éclaire l’origine du projet, mais ne remplace pas l’examen de chaque annonce. Pour interpréter un bilan de sécurité, distances parcourues, conditions de circulation et méthode de comparaison doivent être précisés. Une vidéo isolée ne décrit ni la fréquence d’un incident ni les performances de l’ensemble du système.