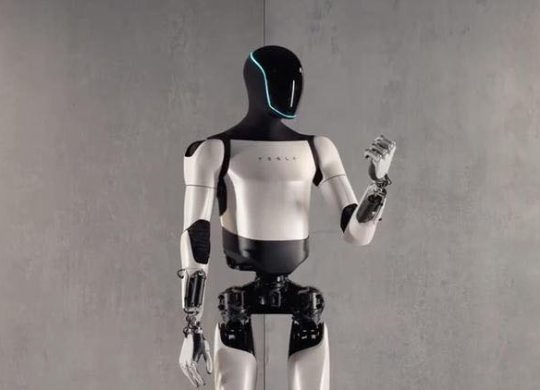
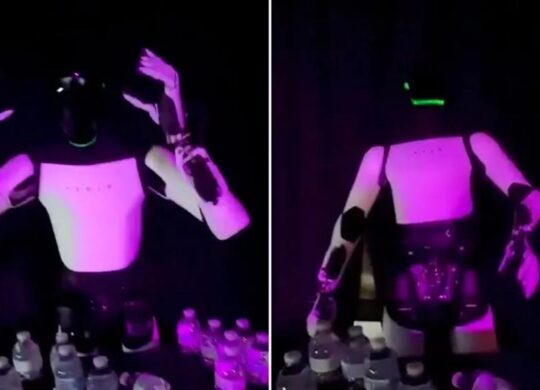
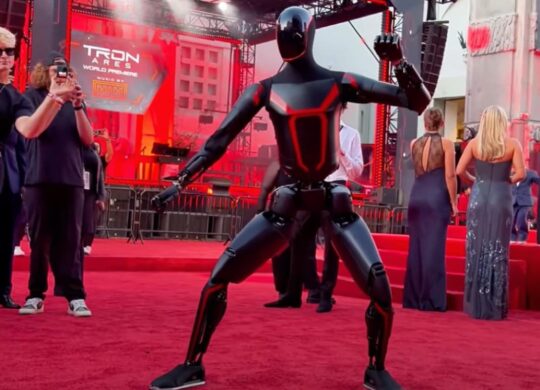
Tesla Optimus est le projet de robot humanoïde de Tesla, pensé pour accomplir des tâches physiques dans des environnements conçus pour les humains. Sa forme bipède, ses bras et ses mains visent à lui permettre de se déplacer et de manipuler des objets. L’objectif annoncé est celui d’un système polyvalent ; une démonstration particulière ne prouve toutefois pas que l’ensemble des tâches envisagées soit déjà maîtrisé.
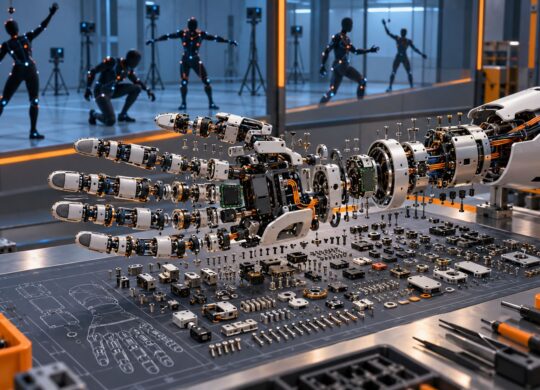
Construire un humanoïde demande de faire fonctionner ensemble équilibre, perception, planification des mouvements et commande des articulations. Marcher jusqu’à une table ne suffit pas à prendre un objet : il faut aussi reconnaître sa position, adapter la prise et contrôler la force. Les objets souples, transparents ou encombrants ajoutent des difficultés que ne montre pas toujours une vidéo courte.
Comprendre ce que démontre un prototype
Les travaux de robotique et d’intelligence artificielle éclairent ces différents niveaux. Un mouvement préprogrammé, une action téléopérée et une décision prise à partir des capteurs ne correspondent pas au même degré d’autonomie. Le contexte de l’essai est donc essentiel pour apprécier une progression.
Cette page suit les prototypes, les annonces techniques et les orientations industrielles d’Optimus. Le fonctionnement sur batterie, la résistance des mécanismes et la maintenance deviennent déterminants lorsqu’on passe d’une démonstration à des opérations répétées. La sécurité au contact des personnes impose enfin d’examiner les réactions du robot face à un obstacle, à un objet imprévu ou à une perte d’équilibre, et pas seulement sa vitesse dans une tâche préparée.