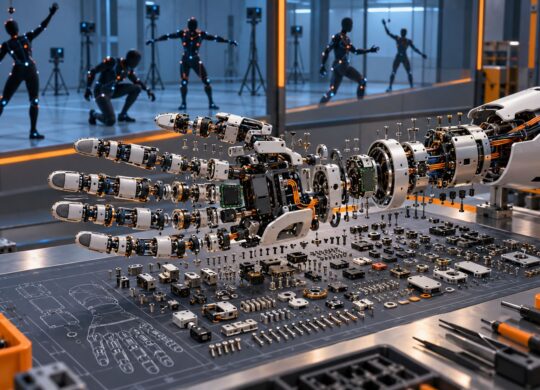
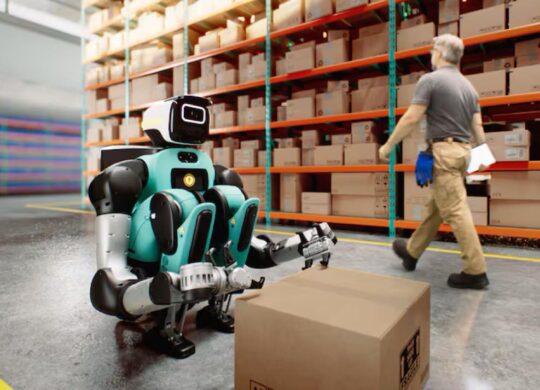
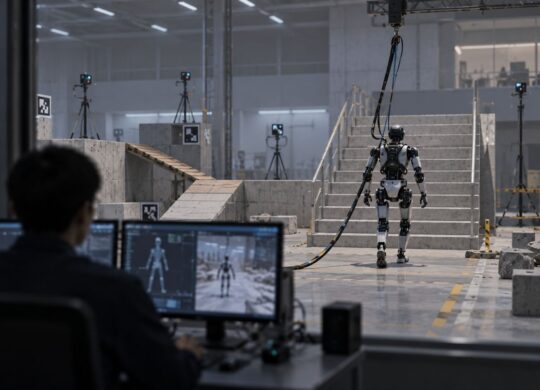
La robotique réunit les techniques qui permettent de concevoir des machines capables de percevoir leur environnement et d’y agir. Mécanique, électronique, capteurs, commande des mouvements et logiciels interviennent ensemble. Un bras de manipulation, un robot mobile et une machine humanoïde répondent à des contraintes différentes.
Cette rubrique explore la préhension, la locomotion et l’autonomie, ainsi que les usages industriels, domestiques et scientifiques. La page Robot rassemble également des annonces d’appareils : les deux entrées peuvent se recouper.
Percevoir, décider, puis agir
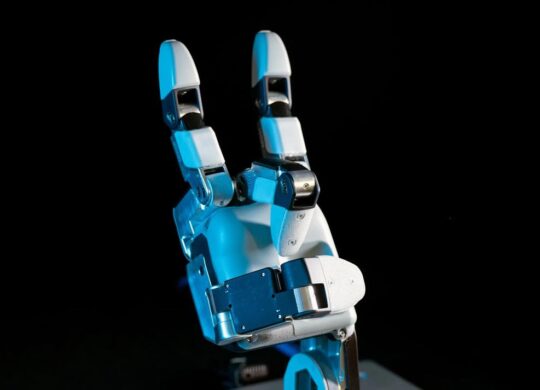
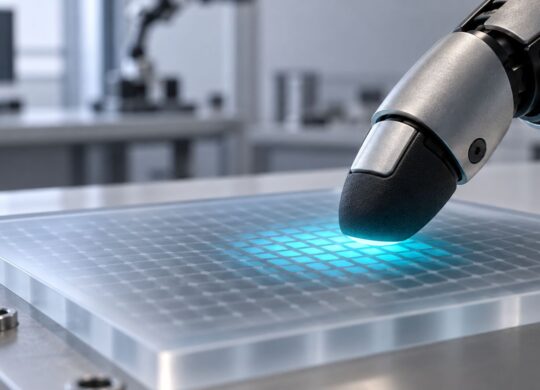
Reconnaître un objet ne suffit pas à le saisir. La machine doit estimer sa position, préparer un mouvement, doser l’effort et corriger son action à partir des informations reçues. L’intelligence artificielle peut intervenir dans la reconnaissance ou la planification ; les moteurs et les mécanismes restent soumis aux contraintes de poids, d’énergie et de précision.
Les drones illustrent ce lien entre calcul et monde physique lorsque leurs systèmes doivent stabiliser le véhicule tout en suivant une trajectoire. D’autres robots évoluent au contact direct des humains ou manipulent des objets fragiles.
Pour apprécier une démonstration, le degré d’autonomie, la préparation de l’environnement et la répétabilité comptent autant que la tâche montrée. La robustesse, l’entretien et la sécurité conditionnent ensuite le passage d’un prototype à une utilisation régulière.