Ne manquez plus aucune de nos publications :

La start-up chinoise DexForce mise sur des mondes virtuels pour apprendre aux robots humanoïdes à travailler sans devoir enregistrer chaque geste des milliers de fois dans une usine réelle. Son moteur transforme un environnement physique en simulation, varie les objets, les couleurs et les positions, puis transfère les compétences acquises vers un W1 Pro. Cette stratégie veut s’attaquer au principal goulet d’étranglement de la robotique généraliste : la collecte de données suffisamment nombreuses et diversifiées.
Les modèles de langage ont pu progresser grâce à des volumes immenses de textes déjà disponibles. Les robots ne bénéficient pas d’un équivalent naturel. Pour leur apprendre à saisir une pièce, ouvrir une porte ou ranger un objet, des opérateurs doivent souvent répéter les mêmes mouvements dans le monde réel. Les données sont coûteuses, lentes à produire et très dépendantes du matériel, de l’éclairage ou de la forme exacte des objets.
DexForce crée une copie numérique de la tâche et y entraîne un robot virtuel. L’angle du bras, la position de la table, la couleur du décor ou le type d’objet peuvent changer automatiquement. L’entreprise génère ainsi des variantes difficiles à reproduire manuellement. Son approche Real2Sim2Real part du réel, construit une simulation, entraîne un modèle vision-langage-action, puis renvoie la politique apprise vers la machine physique.
Ce passage de la simulation au réel reste le point délicat. Un moteur physique simplifie toujours certains frottements, déformations ou imperfections de capteurs. Un robot très performant dans un univers numérique peut échouer lorsqu’un emballage glisse ou qu’une lumière perturbe ses caméras. Les fabricants combinent donc généralement données synthétiques et observations réelles, afin de corriger l’écart entre les deux environnements.
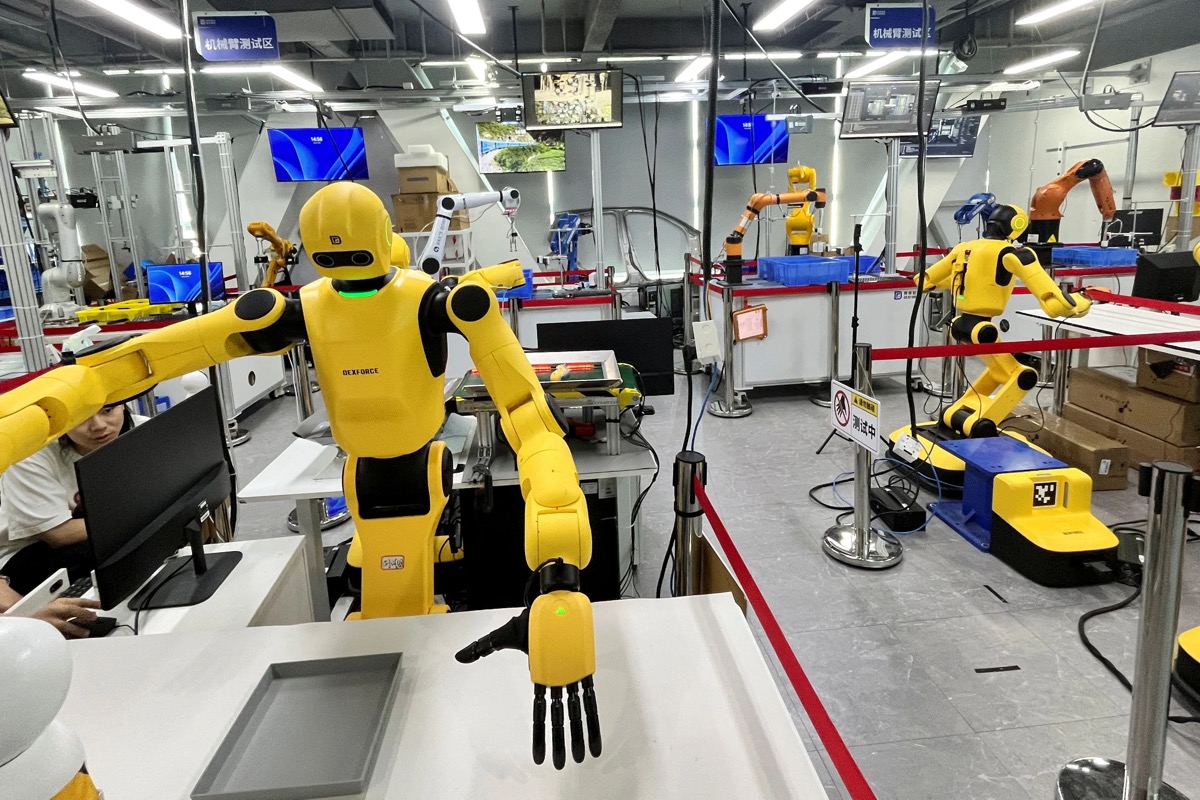
Le W1 Pro n’imite pas exactement une personne marchant sur deux jambes. Il utilise une base roulante, plus stable et plus efficace pour les ateliers. Sa configuration complète atteint 1,636 mètre de haut et 110 kg. Elle propose jusqu’à 40 degrés de liberté, des bras capables de porter 10 kg chacun, des mains à cinq doigts ou des pinces à deux doigts, deux lidars pour la navigation et des caméras de poignet en option.
La fiche technique annonce au moins 300 TOPS de puissance de calcul avec une architecture à deux ordinateurs, ainsi qu’une boucle de contrôle des articulations à 1 000 Hz. La vision binoculaire doit localiser les objets avec une précision millimétrique annoncée. Ces caractéristiques sont celles du fabricant et ne valent pas validation indépendante, mais elles montrent que la plateforme vise le tri, la fabrication et le service plutôt qu’une démonstration ponctuelle.
Reuters a observé des W1 Pro trier des objets au siège de DexForce à Shenzhen. La société affirme que ses logiciels sont employés dans des environnements industriels par des fabricants chinois et étrangers, parmi lesquels Toyota, Samsung, Panasonic, Foxconn, Haier et Hisense. Ses robots préparent aussi du café et servent des clients dans des centres commerciaux ou des lieux touristiques de plus de 15 villes chinoises. Ces déploiements ne prouvent pas encore une autonomie générale : ils peuvent correspondre à des tâches étroitement encadrées.
De nombreux acteurs chinois bâtissent des centres où des humains téléopèrent des robots afin d’accumuler des démonstrations. DexForce critique le coût de cette méthode et affirme qu’un geste doit parfois être répété plus de cent fois pour obtenir des exemples précis. Son directeur général Jia Kui estime qu’une intelligence physique générale alimentée seulement par la collecte manuelle réclamerait un volume irréaliste de données.
L’enjeu dépasse DexForce. Nous avons récemment suivi la nouvelle stratégie d’IA physique de Boston Dynamics et le lancement de Digit 5 d’Agility Robotics. Tous cherchent moins à impressionner par une chorégraphie qu’à obtenir une machine fiable au milieu de personnes, de palettes et d’objets imprévus. La valeur du logiciel d’apprentissage pourrait ainsi compter autant que celle du robot lui-même.
Les données synthétiques offrent aussi un moyen de créer des situations rares ou dangereuses sans casser de matériel. Elles peuvent simuler un objet qui tombe, une obstruction inattendue ou une erreur de positionnement. Leur faiblesse est symétrique : si le simulateur ignore une propriété importante, le modèle ne l’apprendra jamais. Les résultats doivent donc être évalués sur des tâches inédites, dans des lieux différents de ceux qui ont servi à ajuster la simulation.
Fondée en 2021 par Jia Kui, professeur d’apprentissage automatique à l’Université chinoise de Hong Kong à Shenzhen, DexForce emploie environ 500 personnes. La société a récemment levé 1 milliard de yuans, soit environ 147 millions de dollars, lors d’une série B qui la valorise à plus de 10 milliards de yuans ; ses investisseurs incluent Lenovo Capital, Lens Technology et plusieurs fonds publics chinois.

Le développement accéléré des infrastructures d’intelligence artificielle se heurte désormais à un...

Bonne nouvelle pour les futurs acheteurs de la Switch 2 : Nintendo dit ne pas envisager d’augmenter une nouvelle fois le prix de sa console. Son...
À l’occasion de la présentation de ses résultats financiers, Sony a confirmé que le développement de la...
Discord prépare une refonte technique majeure de son application : la messagerie va abandonner Electron et React Native au profit d’une...
Anthropic fait entrer Claude dans la gestion des finances personnelles : le chabot IA peut désormais se connecter aux comptes bancaires et aux...






Photo et vidéo

Photo et vidéo

Jeux

Finance

Météo

Photo et vidéo

Jeux

Jeux

Musique

Jeux

Drame

Drame

Comédie

Drame

Thriller

Drame

Comédie

Drame