Ne manquez plus aucune de nos publications :

Un robot humanoïde a appris à tirer et à dribbler avec un ballon en ne regardant le terrain qu’au moyen d’une caméra de profondeur installée sur sa tête. Le système DAVIS pilote directement les 25 articulations du Noetix E1, sans détecteur d’objets séparé, sans localisation externe et sans planificateur de football pendant l’exécution. Les essais réels restent encore modestes, mais ils montrent qu’un contrôle entraîné en simulation peut enchaîner perception, approche, contact et récupération sur une machine physique.
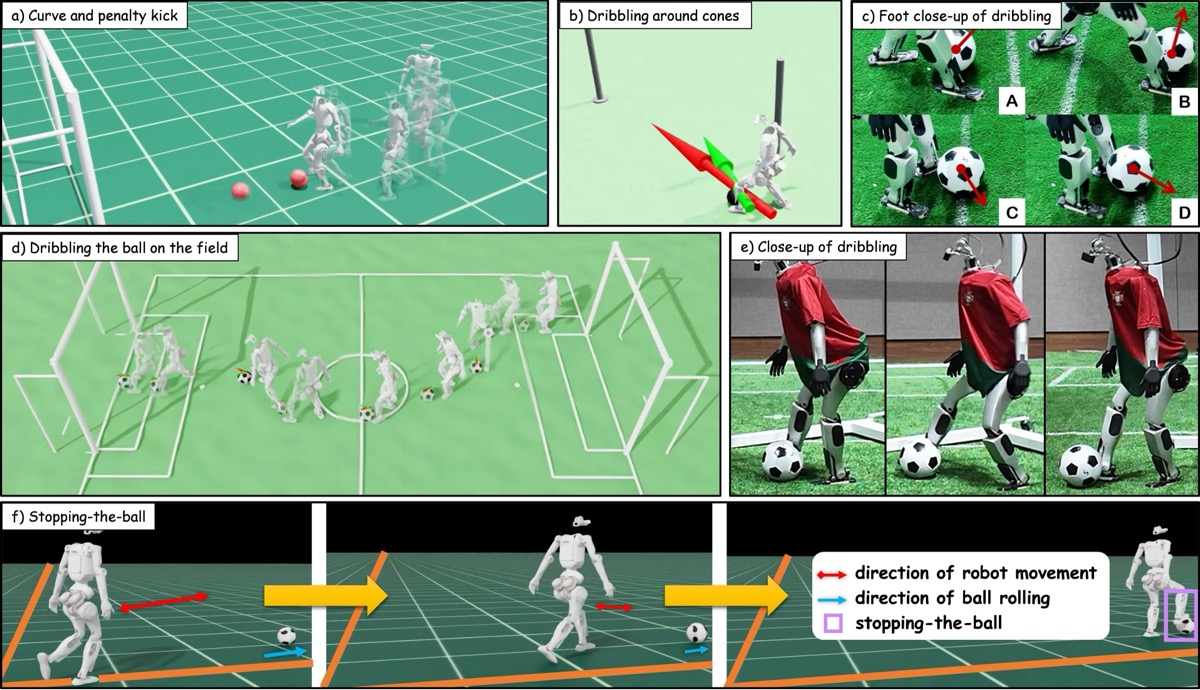
Le choix du capteur est central. À chaque instant, le robot reçoit une image de profondeur de 168 × 80 pixels, l’historique récent de ses propres mouvements et, pour le dribble, une direction demandée par une manette. Il doit en déduire où se trouve le ballon, garder la cible dans son champ de vision, déplacer son corps et commander ses jambes. Aucune position du ballon ou des buts n’est fournie au robot réel.
Durant l’entraînement dans Isaac Lab, les chercheurs disposent pourtant de toutes ces informations. Ils les utilisent comme professeur : des modules auxiliaires apprennent à estimer la géométrie du ballon et du but ainsi que leur visibilité, puis les données parfaites de la simulation sont progressivement remplacées par les prédictions tirées de la caméra. Au moment du déploiement, ce professeur disparaît. Il ne reste que la profondeur et les capteurs internes du robot.
La tête fait elle-même partie de la boucle de contrôle : tourner la caméra modifie ce que la politique verra à l’image suivante.
Ses deux axes changent le point de vue, tandis que les 23 autres degrés de liberté gèrent le corps. La politique fonctionne à 50 Hz, le contrôleur des articulations à 200 Hz et la caméra à 15 Hz. Ce fonctionnement intégré distingue DAVIS des architectures qui localisent d’abord le ballon, calculent ensuite une trajectoire, puis déclenchent une animation préparée.
Le tir et le dribble ne sont toutefois pas réunis dans un même cerveau universel : les chercheurs ont entraîné deux politiques distinctes qui partagent la même interface perception-commande. Pour dribbler, le système accepte douze directions espacées de 30 degrés. Pour tirer, il cherche une position derrière le ballon afin de l’envoyer vers le but en un seul contact.
Sur le véritable Noetix E1, les tirs au but réussissent 26 fois sur 38 dans la condition facile, 28 fois sur 49 au niveau intermédiaire et 33 fois sur 60 dans la configuration difficile. Les taux correspondants sont de 68 %, 57 % et 55 %. Le dribble atteint sa cible dans 22 essais sur 28 pour le parcours facile, 19 sur 28 pour le moyen et 17 sur 28 pour le difficile.
Ces chiffres comptent davantage que les démonstrations les plus spectaculaires. Ils montrent à la fois un transfert physique réel et une marge d’erreur importante : dans le scénario de tir le plus difficile, près d’une tentative sur deux échoue. Les séquences sont réalisées dans un environnement préparé, avec un ballon et un but connus, pas au milieu de joueurs qui changent brusquement de direction.
La simulation reste beaucoup plus généreuse. Les politiques y ont été entraînées pendant 20 000 itérations et évaluées sur de grandes séries, dont 900 parcours de slalom répétés pour le dribble. Le meilleur taux global annoncé pour les tirs simulés atteint 85 %, alors que certaines variantes complexes de slalom tombent à 43 %. Les auteurs présentent aussi l’arrêt d’un ballon et l’évitement de cônes, mais ces capacités supplémentaires ne bénéficient pas toutes du même protocole quantitatif.
Le football sert ici de banc d’essai à une question plus large : un humanoïde peut-il coordonner son regard et tout son corps à partir d’un flux visuel minimal ? KultureGeek avait déjà présenté un humanoïde capable d’échanger des balles au tennis. DAVIS pousse surtout l’intégration perception-action, car la caméra bouge avec la tête et peut perdre momentanément le ballon.
L’étude reste une prépublication non évaluée par les pairs. Elle ne compare pas DAVIS à une chaîne complète utilisant plusieurs capteurs sur le même robot, et les politiques sont spécialisées par tâche. La robustesse en lumière extérieure, face à des adversaires, sur un terrain irrégulier ou pendant de longues séances n’a pas été mesurée. Les résultats prouvent un transfert de la simulation vers un E1 réel, pas l’arrivée prochaine d’une équipe autonome.
Andy Jassy, le patron d’Amazon, affirme que Prime Video est désormais une activité rentable à part entière, avec un...
Après le retour progressif de la 4K en août, Disney+ remet enfin le HDR (HDR10) à disposition des abonnés français. La...
Quelques mois après l’impressionnant succès d’Obsession, Curry Barker retrouve le format qui l’avait fait connaître....

Adopté par seulement 11 voix contre 10, l’amendement du député socialiste Laurent Lhardit prévoit de taxer les volumes...
Chaque jour nous dénichons pour vous des promos sur les produits High-Tech pour vous faire économiser le plus d’argent possible. Voici...






Navigation

Références

Musique

Météo

Météo

Jeux

Jeux

Jeux

Utilitaires

Jeux

Drame

Drame

Horreur

Horreur

Horreur

Horreur

Science-fi et fantasy

Comédie