Le LiDAR, pour Light Detection and Ranging, utilise la lumière laser pour mesurer des distances. Dans de nombreux systèmes, l’appareil observe le délai entre l’émission d’une impulsion et le retour de son reflet. En combinant de nombreuses mesures et des informations sur la position du capteur, il peut construire une représentation tridimensionnelle de l’environnement, souvent appelée nuage de points.
Ces données ne sont pas une photographie classique. Chaque point décrit d’abord une position mesurée ; les couleurs et les textures peuvent provenir d’autres capteurs ou de traitements complémentaires. La portée, la densité des points et la fréquence d’acquisition influencent les objets que le système distingue. Une surface transparente, brillante ou peu réfléchissante peut également compliquer l’interprétation.
Les applications vont de la cartographie aérienne à l’observation d’un bâtiment, en passant par la navigation des robots. Les drones peuvent emporter des instruments de mesure, tandis que certains véhicules utilisent des capteurs pour estimer les distances autour d’eux. Le contexte d’utilisation impose des compromis entre taille, consommation, champ de vision et robustesse.
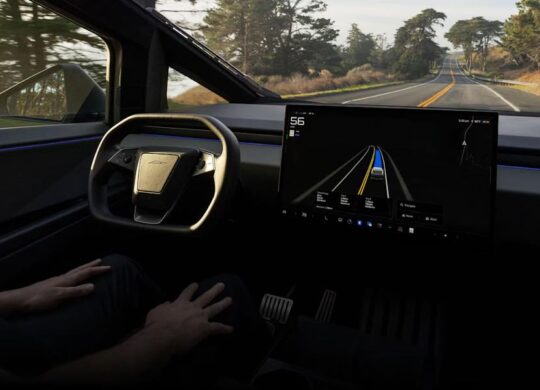
Dans les projets de conduite autonome, mesurer la présence d’un obstacle et décider d’une trajectoire restent deux étapes différentes. Les logiciels doivent identifier ce qui se déplace, tenir compte des incertitudes et rapprocher plusieurs sources d’information.
De même, une carte détaillée ne suffit pas à connaître l’état instantané d’une route. Les publications consacrées au LiDAR éclairent ainsi les capteurs, leurs usages et les traitements nécessaires pour transformer une mesure de distance en information exploitable.