Ne manquez plus aucune de nos publications :

Des chercheurs de l’Imperial College London et de l’université de Shanghai ont développé PixelTac, un capteur tactile qui traite les informations de contact directement dans son système d’imagerie. Présenté le 8 septembre dans Communications Engineering, ce prototype réunit détection, mémoire et calcul local pour réduire la quantité de données envoyée vers l’ordinateur central d’un robot.Cette organisation s’inspire du toucher humain. La peau et les récepteurs nerveux ne se contentent pas de transmettre un flux brut au cerveau : une première sélection des signaux intervient en périphérie. PixelTac applique un principe voisin à un capteur tactile fondé sur la vision, avec l’objectif d’obtenir une perception plus rapide et moins énergivore.
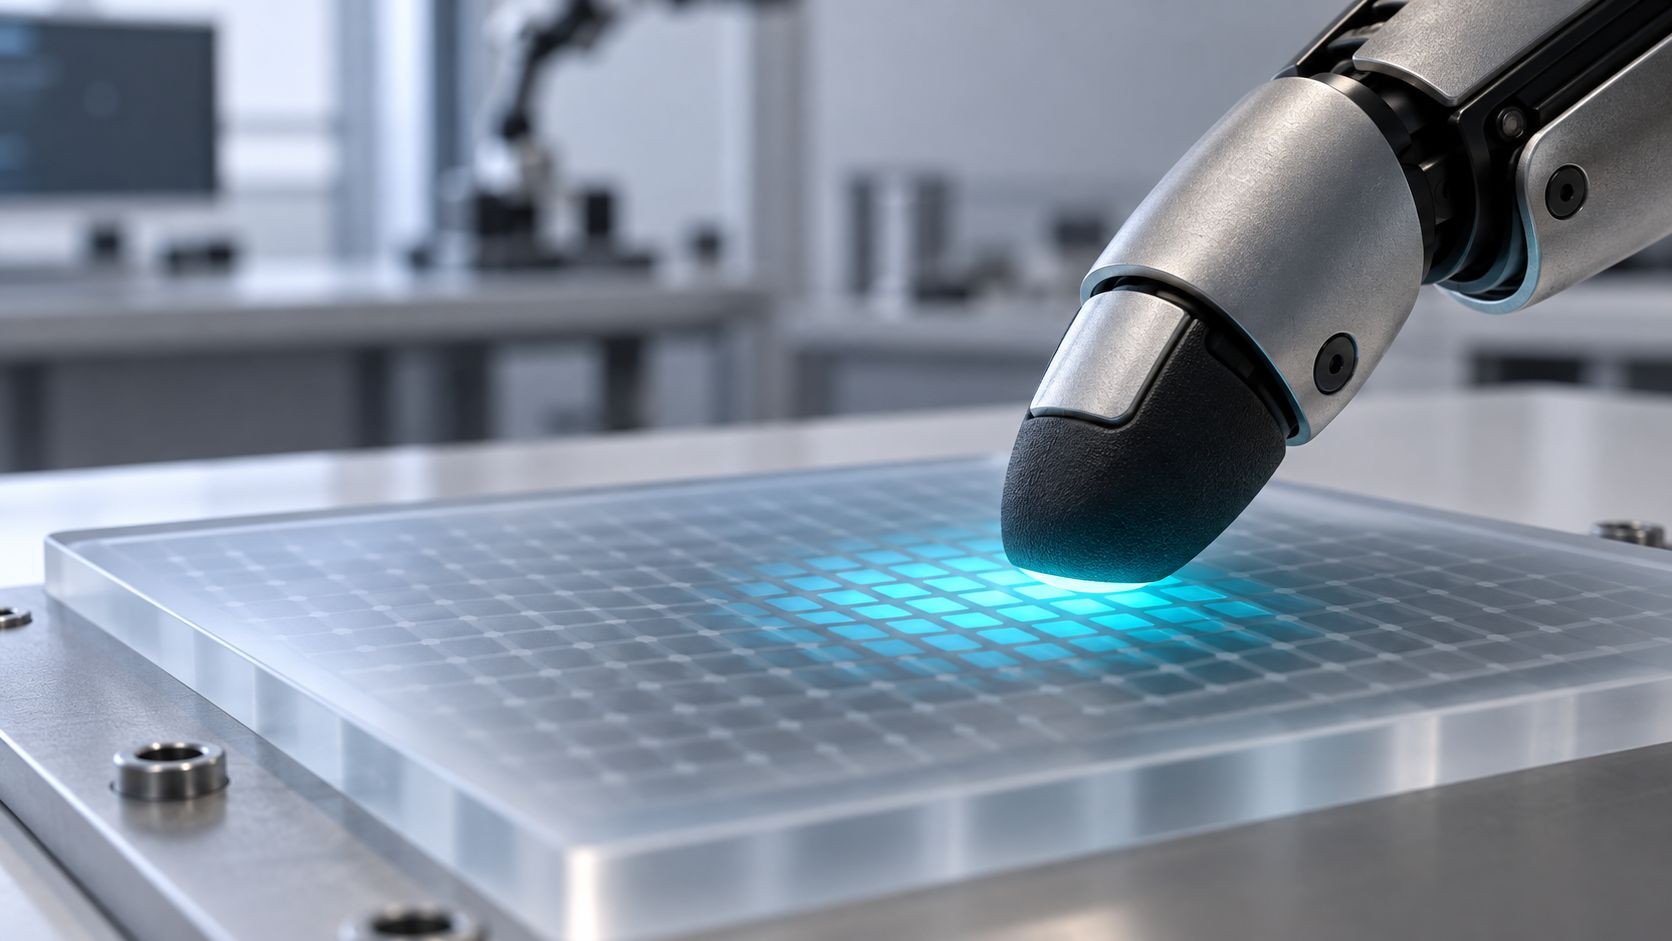
Les capteurs tactiles visuels placent généralement une petite caméra derrière une surface souple. Lorsqu’un objet appuie, glisse ou vibre sur cette peau artificielle, la caméra observe sa déformation. Un logiciel peut alors estimer la position du contact, la direction du mouvement ou la force appliquée. Cette approche fournit beaucoup de détails, utiles pour saisir un objet fragile ou ajuster une prise.
Son défaut vient précisément de cette richesse. Une succession d’images doit habituellement quitter le capteur pour être analysée par un processeur séparé. Le transfert occupe de la bande passante, ajoute de la latence et consomme de l’énergie. Multiplier ces dispositifs sur les doigts et la paume d’un robot amplifie le problème. PixelTac rapproche le calcul de la zone qui produit les données. Son processeur visuel intégré associe une matrice de pixels capables d’effectuer des opérations et un microcontrôleur. L’ensemble compresse les informations sur place et peut aller de la détection au calcul de la force sans expédier chaque image brute à une unité extérieure.
L’équipe indique avoir reproduit en temps réel plusieurs fonctions de la mécano-réception humaine. Le capteur distingue des informations spatiales, suit des variations dans le temps et réalise une estimation de la force. Cette séparation rappelle les rôles complémentaires de différents récepteurs de la peau, sensibles par exemple à une pression maintenue ou à un changement rapide.
Le gain principal ne réside donc pas dans une nouvelle matière capable de sentir, mais dans l’architecture électronique. En ne conservant et ne transmettant que les éléments utiles, le capteur réduit les échanges de données, la latence et la consommation électrique. Cette logique pourrait devenir importante pour une main robotique mobile, dont la batterie et la puissance de calcul sont limitées.
PixelTac complète d’autres pistes de recherche que nous avions déjà publié. SynTact de Ricoh transforme par exemple une plante en interface tactile, tandis que les mains du robot humanoïde NEO illustrent les exigences mécaniques d’une manipulation fine. Ici, l’apport porte sur le chemin parcouru par l’information entre le contact et la décision.
La publication est évaluée par les pairs et accessible en version anticipée, mais elle ne décrit pas une main prête à être commercialisée. PixelTac reste un capteur expérimental. La démonstration d’un traitement local ne suffit pas à garantir une manipulation fiable au milieu d’objets inconnus, de poussière, de variations de température ou de contacts répétés pendant des milliers d’heures.
Une intégration réelle devra aussi vérifier la précision sur toute la surface, la dérive de la calibration, la résistance de la couche souple et le comportement de plusieurs capteurs fonctionnant ensemble.

IBM a mis en service son premier ordinateur quantique dans l’Illinois. Installé au Hyde Park Labs de l’Université de Chicago,...

Un petit robot de Caltech a assemblé automatiquement une section de structure directement en orbite, une première pour le programme NOM4D de...

Avec Plex, un NAS ne sert pas seulement à ranger des fichiers : il devient une bibliothèque de films et de séries, accessible depuis...

WhatsApp fait évoluer sa fonction Événements pour faciliter l’organisation de rencontres en dehors des discussions de groupe....




Photo et vidéo

Météo

Jeux

Photo et vidéo

Météo

Météo

Navigation

Météo

Finance

Météo

Comédie

Horreur

Action et aventure

Action et aventure

Drame

Drame

Comédie

Drame