Ne manquez plus aucune de nos publications :

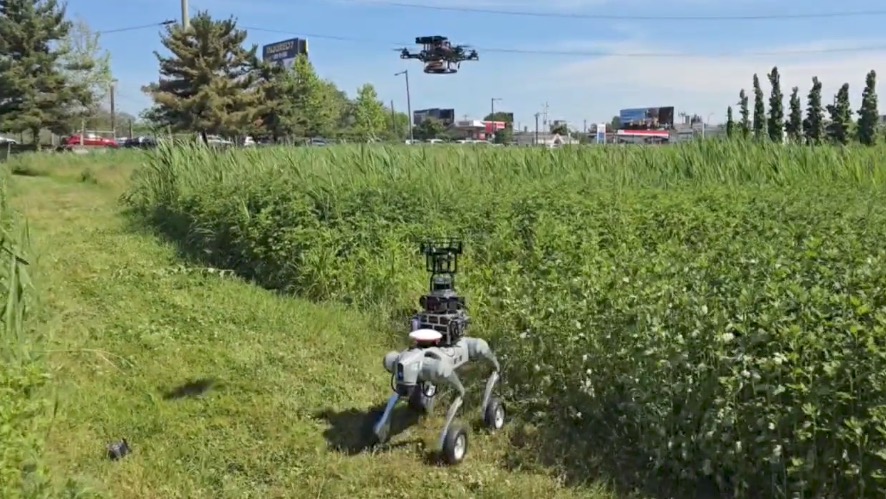
Des chercheurs de l’université de Pennsylvanie ont fait d’un petit drone les yeux déportés d’un robot terrestre, jusque dans des herbes hautes où les capteurs du rover deviennent aveugles. Leur système EVPeriscope localise le quadricoptère en suivant la signature très rapide de ses hélices avec une caméra événementielle tournée vers le ciel.
Le prototype associe l’endurance et la puissance de calcul d’un véhicule au sol à la vue en hauteur d’un drone. Celui-ci décolle depuis le rover, transmet ses images et ses mesures de profondeur, puis peut revenir se poser sur une petite station d’accueil. Les essais ont été menés de jour, de nuit et sous des vents atteignant environ 24 km/h, avec le calcul exécuté directement à bord des deux machines.
Une caméra classique enregistre des images complètes à intervalles réguliers. Une caméra événementielle fonctionne autrement : chaque pixel signale presque instantanément une variation de luminosité. Elle produit ainsi un flux très léger et très rapide, adapté aux mouvements brusques et aux forts écarts d’éclairage, mais qui ne ressemble pas à une vidéo ordinaire.
EVPeriscope exploite un détail normalement considéré comme gênant : les hélices tournantes du drone créent une signature périodique très visible dans ce flux. Une fenêtre de seulement 10 millisecondes peut contenir environ 50 000 événements. Le logiciel regroupe ces points pour retrouver les quatre rotors, puis estime la position et l’orientation de l’appareil à partir de leur géométrie.
Le robot terrestre peut alors piloter le drone sans balise visuelle ajoutée. Le traitement des événements, l’estimation de pose et le contrôle fonctionnent à 200 Hz sur un module Nvidia Jetson AGX Orin installé sur le rover. D’après les chercheurs, une itération complète demande en moyenne 2,53 millisecondes. Le site officiel du projet rassemble les schémas et les vidéos des essais.
À proximité du rover, l’erreur de position mesurée reste inférieure à trois centimètres. Elle augmente logiquement avec l’altitude : à six mètres, elle peut atteindre environ 0,7 mètre, car le drone occupe moins de pixels et s’approche des limites du champ de vision. Les chercheurs ont privilégié une optique large afin de sécuriser les phases de décollage et d’atterrissage.
Lors d’un test de cartographie le long d’une rangée d’arbres, la caméra du drone a couvert un volume de 314,25 m³, contre 146,13 m³ pour la caméra avant du robot terrestre. Le LiDAR du rover restait devant avec 421,82 m³, mais une grande partie de ses points était masquée par la végétation. L’avantage du drone vient donc moins de sa portée brute que de son point de vue au-dessus des obstacles.
La démonstration la plus complète a demandé au tandem d’atteindre un point situé derrière un arbre. Le drone s’est placé à 1,5 mètre au-dessus du rover, tandis que ses mesures alimentaient en temps réel la carte utilisée pour planifier le trajet. Dans des herbes denses et sous 10 à 15 miles par heure de vent, le robot a contourné l’obstacle avec une erreur moyenne quadratique de 12,5 centimètres sur la position relative et de 0,916 degré sur l’orientation.
Pour le test nocturne, les limites sont plus importantes : les chercheurs ont équipé les hélices de LED afin de générer suffisamment d’événements et ont utilisé le GPS comme référence, l’odométrie visuelle étant dégradée. Le système dépend par ailleurs de la connaissance de la géométrie du drone pour estimer complètement son orientation. Un autre quadricoptère proche pourrait brouiller le suivi en produisant une signature similaire.
L’idée rappelle les robots hybrides capables de changer de mode de déplacement, comme le démonstrateur mi-humanoïde mi-drone présenté par Caltech. EVPeriscope suit une autre logique : les machines restent spécialisées, mais partagent perception et calcul pour former un système plus robuste.
Les usages envisagés incluent la recherche et le sauvetage, l’inspection d’infrastructures ou l’agriculture de précision. Les essais restent toutefois limités à un seul couple de robots et à des scénarios relativement courts. L’odométrie du drone peut dériver avec le temps, son autonomie en vol demeure contrainte et la caméra événementielle ne remplace pas les autres capteurs.
La prépublication, associée à une présentation annoncée à l’International Symposium of Robotics Research 2026, apporte néanmoins un résultat concret : le drone ne sert plus seulement d’éclaireur indépendant. Il devient un capteur mobile que le rover peut déployer, suivre et récupérer pour regarder au-dessus de ce qui lui bouche la vue.
Chaque jour nous dénichons pour vous des promos sur les produits High-Tech pour vous faire économiser le plus d’argent possible. Voici...
Rockstar Games dévoile de nouveaux détails concernant Grand Theft Auto VI (GTA 6), notamment la date pour télécharger le jeu,...
Anthropic affirme se rapprocher d’un seuil particulièrement sensible dans le développement de l’intelligence artificielle. Dans...

La longue carrière du Neil Gehrels Swift Observatory touche à sa fin. Selon les dernières prévisions de l’US Space...
La Corée du Nord rejette les accusations du FBI qui lui attribue le piratage de la plateforme d’échange de cryptomonnaies Binance...




Economie et entreprise

Météo

Productivité

Musique

Jeux

Météo

Utilitaires

Météo

Météo

Météo

Science-fi et fantasy

Action et aventure

Comédie

Comédie

Comédie

Comédie

Action et aventure

Comédie