Ne manquez plus aucune de nos publications :

Un robot souple inspiré des comatules, ces animaux marins aux bras plumeux, se déplace vers le haut, le bas, l’avant, l’arrière et peut tourner sur lui-même avec seulement deux actionneurs pneumatiques. Le prototype conçu à l’Université d’État de Caroline du Nord mise sur la forme de ses quatre ailes pour simplifier une manœuvre qui exige habituellement beaucoup plus de moteurs et de commandes.
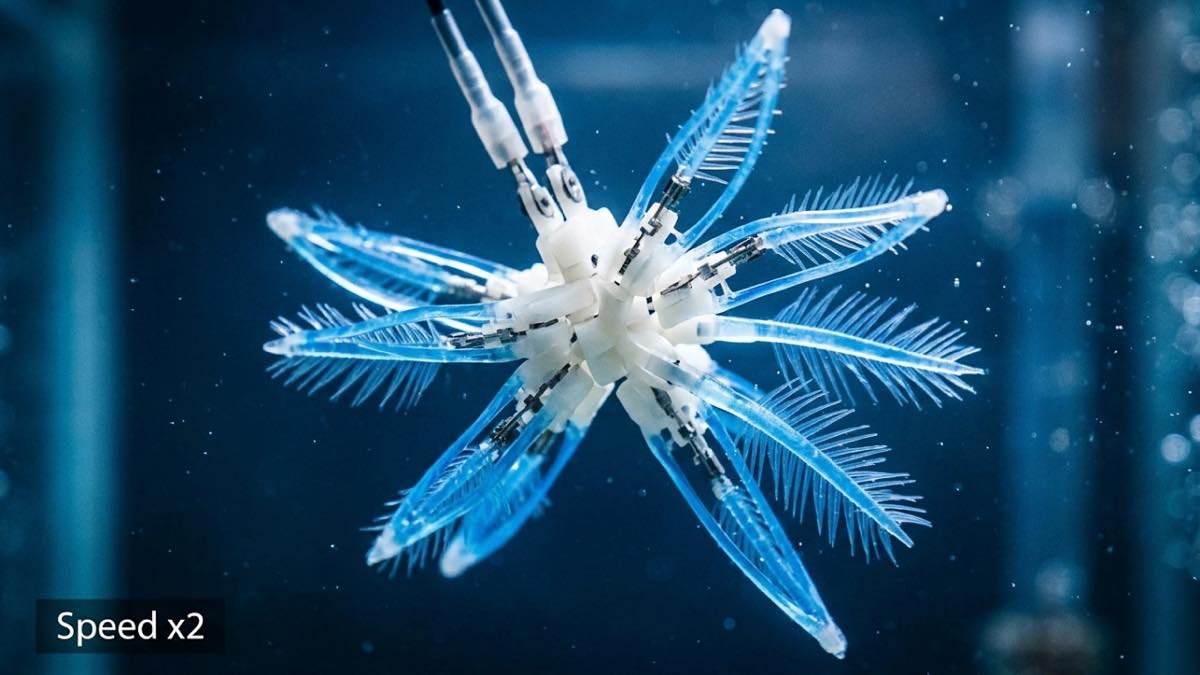
Le robot ressemble à un disque central entouré de quatre bras souples. Chaque bras est monostable : il peut se déformer sous l’effet d’une pression, puis revient brusquement à sa position d’origine lorsque cette pression disparaît. Les deux actionneurs ne commandent donc pas séparément chaque aile. Ils déclenchent des mouvements collectifs dont la mécanique produit plusieurs comportements.
Cette approche relève de ce que les chercheurs appellent l’intelligence mécanique. Une partie du contrôle est incorporée dans la structure elle-même, au lieu d’être calculée en permanence par un ordinateur. L’équipe explique qu’un engin classique aurait besoin d’au moins six actionneurs pour obtenir le même ensemble de déplacements en trois dimensions.
L’étude évaluée par les pairs, publiée le 7 octobre dans Science Advances, décrit trois modes. Lorsque les deux actionneurs pulsent rapidement, les quatre ailes battent et le robot monte. Un rythme plus lent lui permet de rester à une profondeur donnée, tandis que l’arrêt des impulsions le fait descendre. Les auteurs nomment ce comportement le mode méduse.
Le mode poisson n’utilise qu’un actionneur. Une aile fonctionne alors comme une nageoire caudale et pousse le robot vers l’avant ou l’arrière. Dans le troisième mode, les deux commandes alternent rapidement : le disque pivote autour de son axe, ce qui permet d’orienter ensuite la propulsion.
La vidéo publiée avec le communiqué de NC State montre les changements de mode dans un bassin, ainsi que plusieurs démonstrations de manipulation sous l’eau.
Le prototype atteint une vitesse maximale de 1,64 longueur de corps par seconde et peut tourner jusqu’à 90 degrés par seconde. Les chercheurs ont étudié les tourbillons produits autour des ailes avec des mesures de vitesse des particules et des simulations numériques. Ces analyses montrent que chaque séquence génère une circulation d’eau différente, responsable soit de la poussée, soit du couple de rotation.
L’équipe a aussi fixé une caméra au robot pour tester l’exploration d’un espace immergé. Dans une autre expérience, un appareil soulève un objet ; plusieurs exemplaires peuvent coopérer pour déplacer une charge. Ces essais restent simples, mais ils illustrent l’intérêt d’une plateforme qui combine mobilité et faible nombre de composants actifs.
La réduction du nombre d’actionneurs peut diminuer le poids, la complexité et le nombre de points de panne. Elle pourrait être utile pour des robots d’inspection capables de se glisser dans des environnements encombrés, pour l’observation scientifique ou pour de petites tâches de manipulation sous-marine. La souplesse des ailes présente aussi un intérêt lorsque l’appareil doit évoluer près d’organismes ou de structures fragiles.
Il ne s’agit toutefois pas d’un drone marin prêt à plonger en autonomie. Les deux entrées sont pneumatiques et le prototype présenté fonctionne dans des conditions de laboratoire. Les chercheurs citent explicitement la création d’une version entièrement sans fil comme prochaine étape. Il faudra intégrer une source d’énergie, les vannes, le contrôle, les communications et éventuellement des capteurs sans perdre la simplicité qui fait l’intérêt du concept.
La durabilité des ailes, leur comportement dans des courants irréguliers, leur résistance à la pression et l’efficacité globale d’un système autonome n’ont pas encore été démontrés en mer. Le dépôt de brevet mentionné par NC State concerne le principe mécanique, mais aucun calendrier de commercialisation n’est annoncé.
Cette stratégie prolonge les travaux sur les robots qui exploitent la physique de leur corps au lieu de multiplier les calculs. KultureGeek avait notamment présenté un robot mou capable de marcher et de nager sans processeur ni intelligence artificielle. Ici, le contrôle reste externe, mais la géométrie des quatre ailes convertit deux commandes seulement en une palette complète de mouvements tridimensionnels.
Anthropic présente Claude Duet, un assistant capable de prendre l’initiative pour préparer les priorités du jour et poursuivre...
Sammy Hajhamid, qui a pour pseudo Pepsipu, a réussi le premier jailbreak de la Nintendo Switch 2, et ce avec l’aide de l’intelligence...
Poison Ivy pourrait devenir la prochaine figure de Gotham à porter sa propre série. HBO et DC Studios développent un projet...
1Password veut résoudre l’un des problèmes les plus sensibles posés par les agents IA : comment leur permettre d’agir sur...
TIER IV et l’université technique de Munich (TUM) veulent accélérer les essais de conduite autonome en Allemagne en associant...



Photo et vidéo

Livres

Style de vie

Météo

Education

Jeux

Musique

Navigation

Météo

Musique

Action et aventure

Horreur

Horreur

Indépendant

Comédie

Comédie

Thriller

Drame